Một kênh beamforming thường ghép một bộ dịch pha số với một bộ suy giảm số, mỗi khối 6 bit, tức 4.096 tổ hợp trạng thái cần kiểm. Đo bộ dịch pha vì vậy không phải là đọc một đường S21 mà là đo hàng nghìn đường S21, so từng trạng thái với giá trị lý tưởng và tóm lại thành vài con số: sai số pha RMS, sai số biên độ RMS, độ lệch lớn nhất. Bài này trình bày cách định nghĩa các chỉ tiêu đó, cách tổ chức phép đo trên máy phân tích mạng (VNA) Keysight và các nguồn sai số dễ lẫn vào kết quả.

Khi đo bộ dịch pha và bộ suy giảm số cần lấy những chỉ tiêu nào
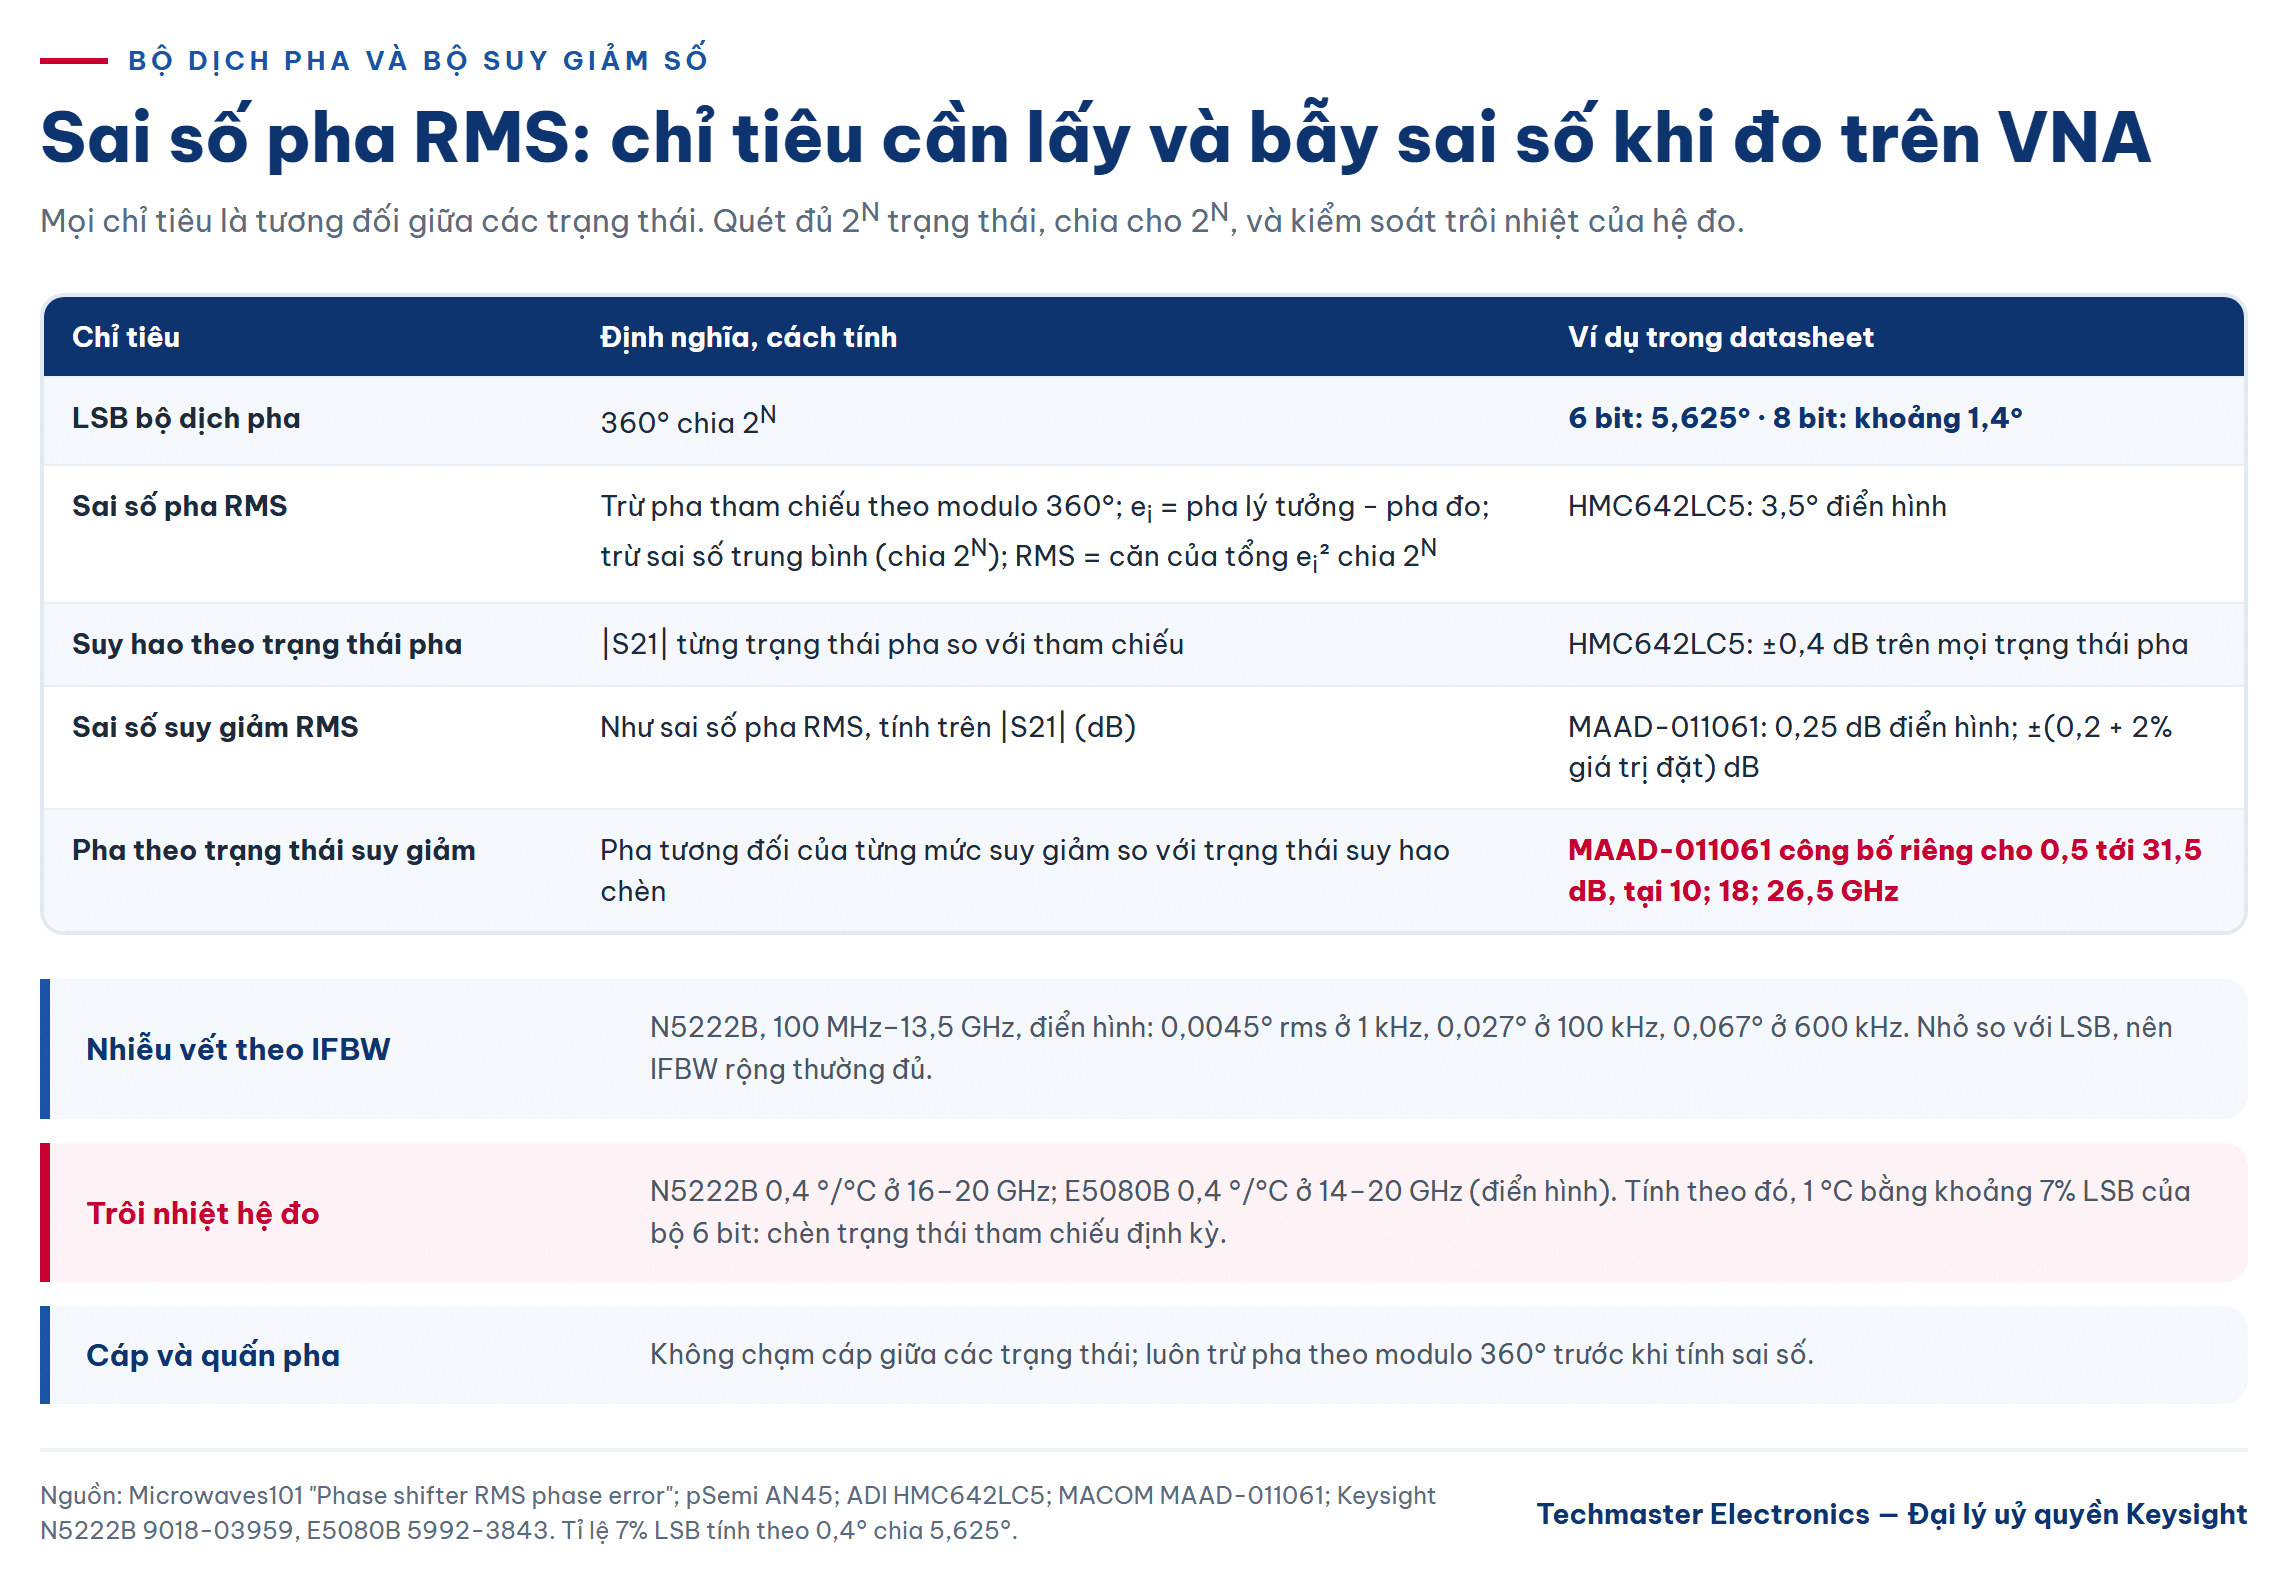
Bộ dịch pha số N bit chia 360° thành 2^N bước, bước nhỏ nhất (LSB) bằng 360°/2^N. Bản 6 bit như HMC642LC5 của Analog Devices có LSB 5,625°, phủ 360° trong dải 9–12,5 GHz; bản 8 bit như PE44820 của pSemi có LSB khoảng 1,4°. Bộ suy giảm số làm điều tương tự cho biên độ: MAAD-011061 của MACOM có 6 bit 0,5/1/2/4/8/16 dB, LSB 0,5 dB, tổng 31,5 dB, điều khiển bằng SPI hoặc từ song song.
Datasheet các linh kiện này công bố cùng một nhóm chỉ tiêu mà phép đo phải tái tạo:
- Pha tương đối của từng trạng thái so với trạng thái tham chiếu, theo tần số.
- Sai số pha RMS trên toàn bộ trạng thái; HMC642LC5 ghi 3,5° điển hình.
- Biến thiên suy hao theo trạng thái pha; HMC642LC5 ghi ±0,4 dB trên mọi trạng thái pha.
- Với bộ suy giảm: sai số suy giảm RMS (MAAD-011061: 0,25 dB điển hình), độ chính xác ±(0,2 + 2% giá trị đặt) dB và pha tương đối theo trạng thái.
Lưu ý chữ “major states”: bảng HMC642 ghi sai số pha ±10° chỉ cho các trạng thái chính, còn đồ thị RMS mới xét đủ mọi trạng thái. Phép đo nghiệm thu phải quét đủ 2^N trạng thái, không chỉ N bit.
Sai số pha RMS và sai số biên độ RMS: tính thế nào cho đúng
Quy trình tính sai số pha RMS theo Microwaves101, cũng là cách ghi chú AN45 của pSemi áp dụng cho PE44820:
- Lấy pha S21 của mọi trạng thái, trừ pha trạng thái tham chiếu theo modulo 360° để không bị lỗi quấn pha: pha trạng thái = MOD(MOD(φ_i; 360) − MOD(φ_ref; 360); 360).
- Sai số thô e_i bằng pha lý tưởng (k × LSB) trừ pha đo.
- Sai số trung bình bằng tổng e_i chia cho 2^N, tức tính cả trạng thái tham chiếu. Microwaves101 nhấn mạnh chia cho 2^N − 1 là sai.
- Dịch tham chiếu theo giá trị trung bình đó, vì tham chiếu đo được không phải tham chiếu “thực”; sai số khi đó phân bố đều quanh 0°.
- Sai số pha RMS = căn bậc hai của (tổng bình phương sai số đã hiệu chỉnh chia cho 2^N).
Sai số biên độ RMS tính tương tự trên |S21| (dB) so với trạng thái tham chiếu. Kết quả giữa hai phòng đo hay lệch vì mẫu số (2^N hay 2^N − 1) và việc có dịch tham chiếu hay không, nên hãy ghi rõ quy ước. AN45 trừ pha của đồ gá trước khi tính; vì chỉ tiêu là tương đối giữa các trạng thái, pha chung của đồ gá tự triệt tiêu, nhưng phản xạ qua lại thì không, nên vẫn cần hiệu chuẩn tốt.
Tương tác pha và biên độ, độ phẳng theo tần số
Hai khối trong kênh beamforming không độc lập. Bộ dịch pha làm đổi suy hao theo trạng thái (±0,4 dB ở HMC642LC5), còn bộ suy giảm làm đổi pha: MAAD-011061 công bố riêng mục “pha tương đối” cho từng trạng thái 0,5; 1; 2; 4; 8; 16 và 31,5 dB so với trạng thái suy hao chèn tại 10; 18 và 26,5 GHz; trạng thái 31,5 dB lệch nhiều hơn hẳn ở hai tần số cao. MACOM nêu “pha nhất quán trên mọi trạng thái suy giảm” như một tính năng, tức tham số này khác nhau giữa các linh kiện.
Nếu chỉ quét bộ dịch pha ở một mức suy giảm, bạn chưa biết sai số pha khi kênh đang giảm 20 dB để tạo cửa sổ búp sóng. Hãy đo nhiều trạng thái theo lưới hai chiều: mọi trạng thái pha ở vài mức suy giảm, mọi trạng thái suy giảm ở vài mức pha, rồi lập bảng tra hiệu chỉnh như AN45 đã làm.
Cần tách sai số pha tại một tần số (trạng thái lệch khỏi k × LSB) với độ phẳng pha theo tần số (pha tương đối của một trạng thái đổi khi quét tần). AN45 cho thấy sai số RMS của PE44820 xấu đi ngoài băng 1,7–2,2 GHz; ví dụ của Microwaves101 có sai số RMS lớn nhất ở tần số thấp. Vì thế mỗi trạng thái nên được quét theo tần số, rồi tính RMS tại từng điểm tần.
Quy trình đo nhiều trạng thái trên VNA
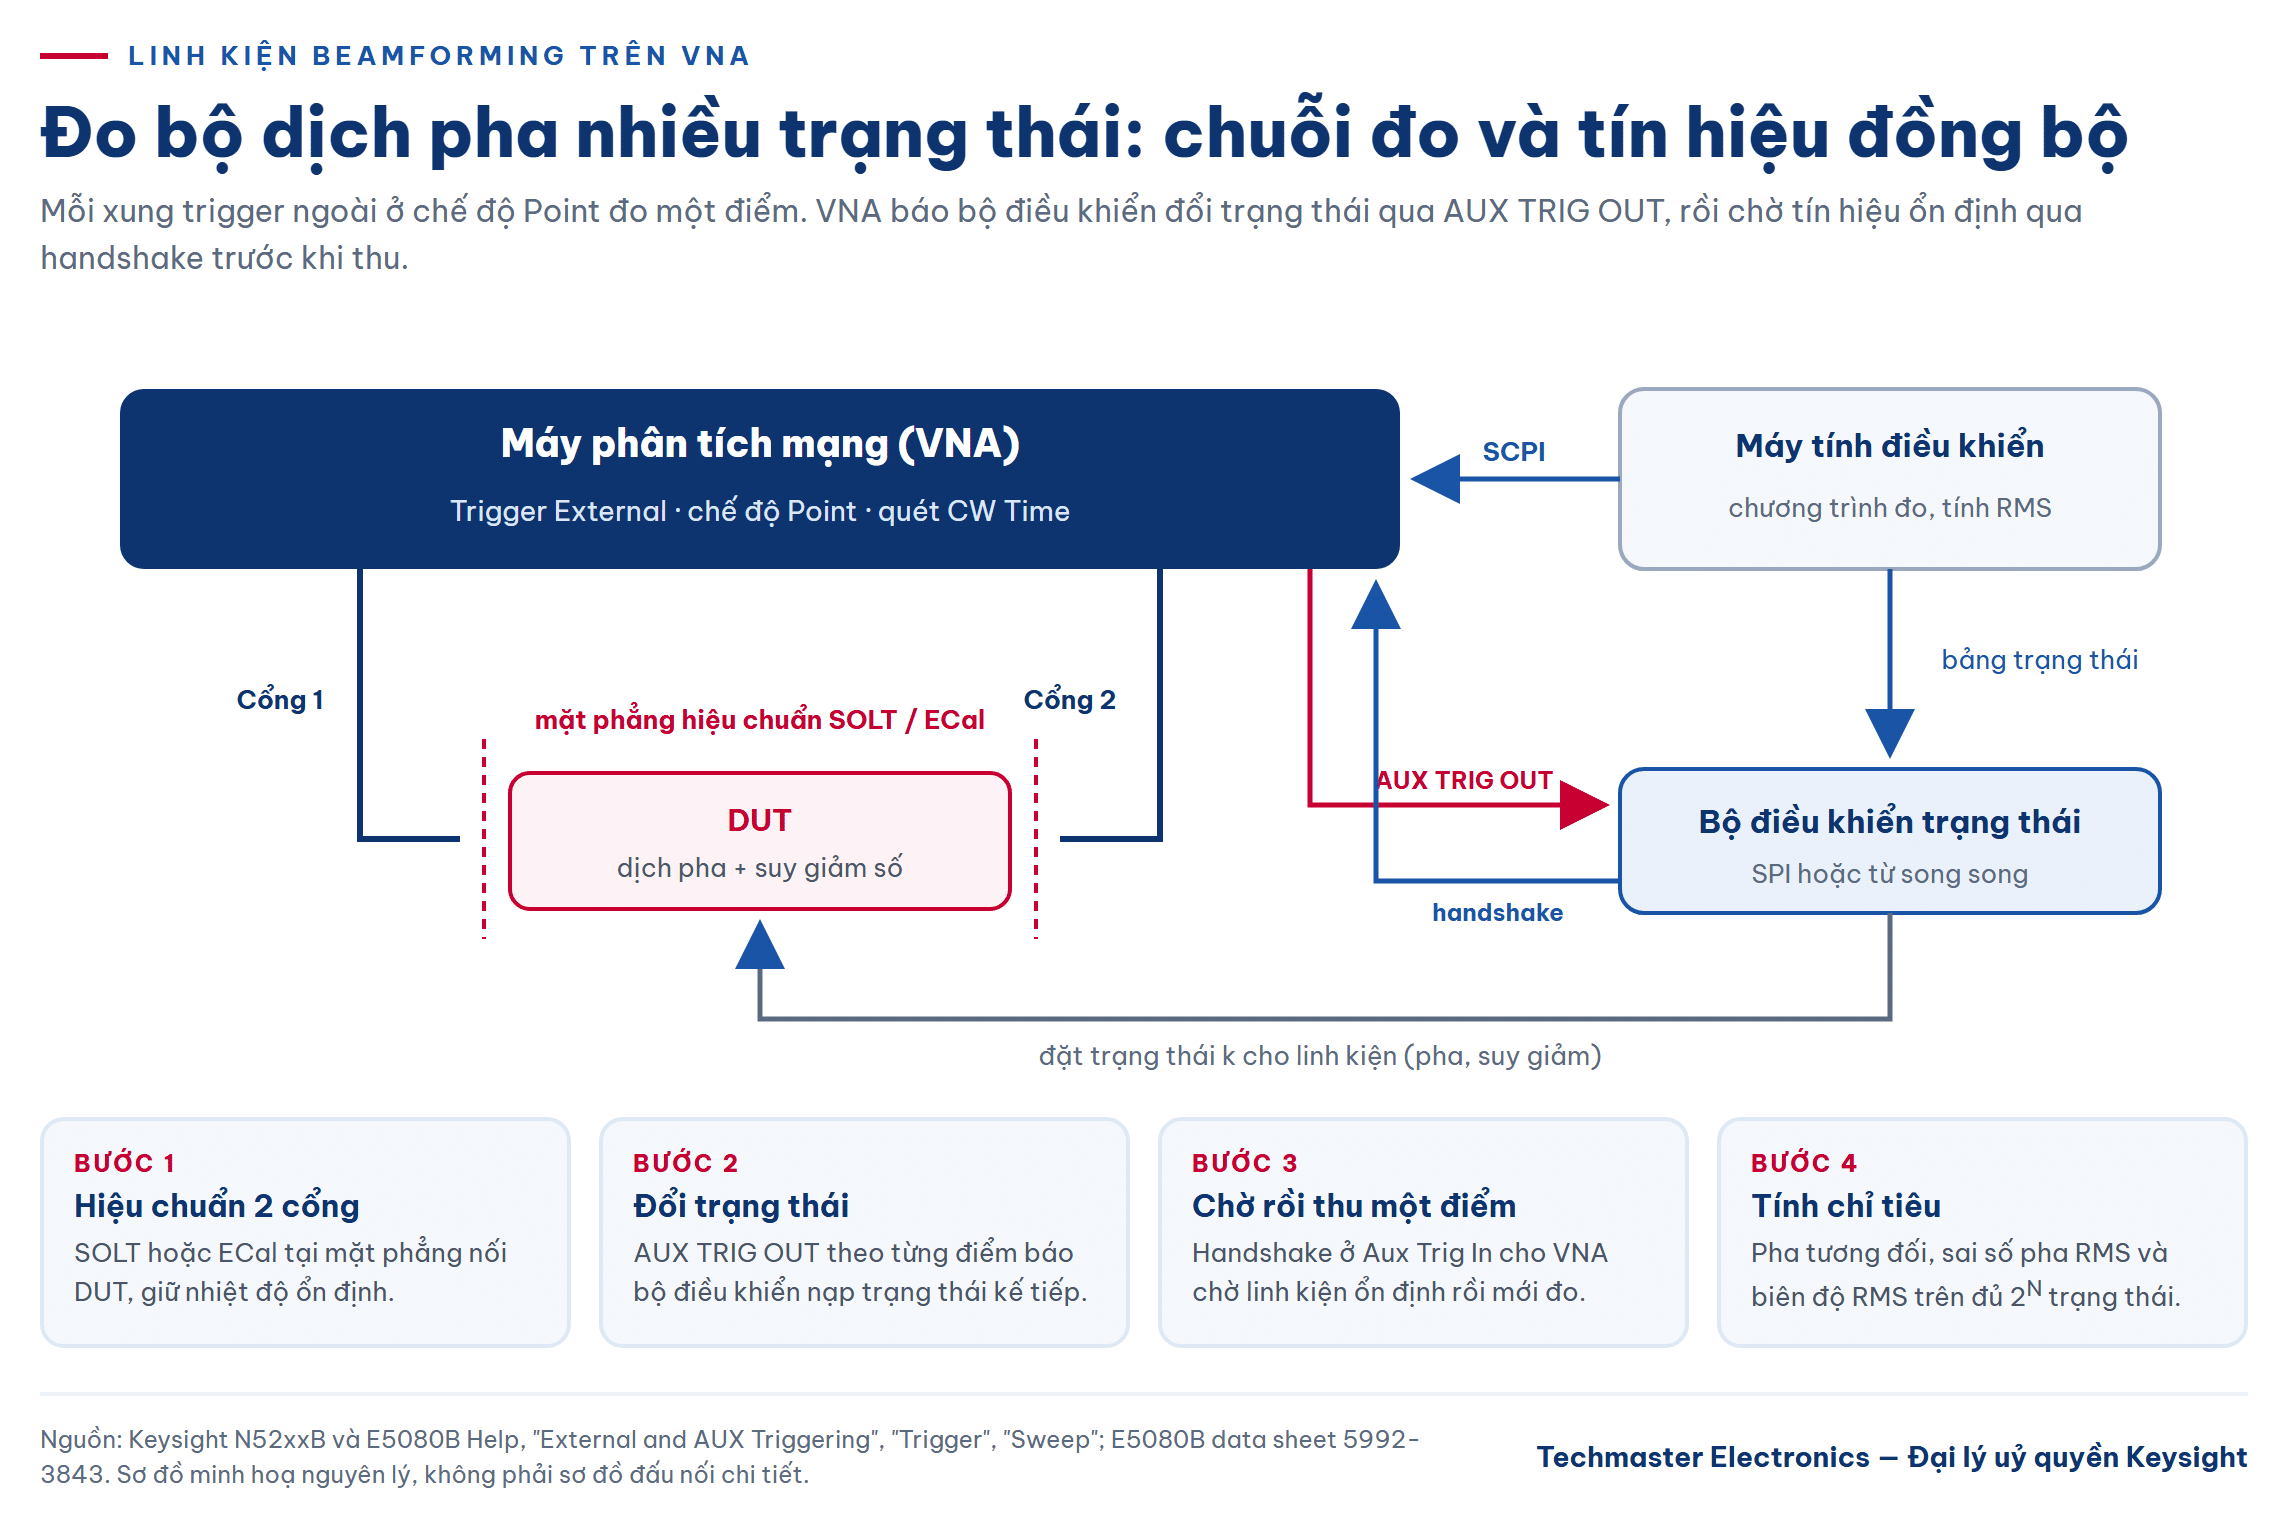
Hiệu chuẩn. Dùng hiệu chuẩn 2 cổng đầy đủ tại mặt phẳng nối DUT, bằng bộ chuẩn cơ khí SOLT hoặc module ECal; datasheet E5080B công bố hiệu năng sau hiệu chỉnh với bộ 85052D và ECal N4691D. Nguyên lý các phép hiệu chuẩn có trong bài tham số S và hiệu chuẩn VNA khi đo RFIC.
Đồng bộ điều khiển số. Có hai cách tổ chức:
- Mỗi trạng thái một lần quét tần. Máy tính đặt trạng thái qua SPI, ra lệnh SCPI quét đơn, đọc S21 rồi sang trạng thái kế. Đơn giản, có ngay độ phẳng theo tần số, nhưng mỗi vòng cộng thêm độ trễ phần mềm.
- Mỗi trạng thái một điểm, đồng bộ bằng phần cứng. Đặt VNA ở quét CW Time, trigger External, chế độ Point: theo help PNA, mỗi xung trigger ngoài đo một điểm. Bật AUX TRIG OUT theo từng điểm (Per Point) để báo bộ điều khiển chuyển trạng thái, và bật Wait-for-Device Handshake để VNA chờ tín hiệu “đã ổn định” ở Aux Trig In rồi mới thu. Mỗi điểm trên vết là một trạng thái; lặp lại ở các tần số cần xét, hoặc dùng quét segment với công suất, IFBW và số điểm riêng cho từng đoạn.
E5080B có đủ Meas Trig In, Meas Trig RDY, AUX TRIG OUT theo điểm và handshake; đầu vào trigger ngoài nhận xung từ 2 µs.
Tốc độ. Datasheet E5080B cho thời gian chu kỳ điển hình 2,4 ms cho 201 điểm, span 200 MHz, IFBW 1 MHz, đã hiệu chuẩn 2 cổng. Tính theo bảng đó, quét 4.096 trạng thái mất khoảng 9,8 s chỉ riêng phần quét, chưa kể thời gian đổi trạng thái và truyền dữ liệu.
Bẫy sai số: nhiễu vết, trôi nhiệt, cáp và quấn pha
IFBW và nhiễu vết. Mở IFBW để nhanh hơn thì nhiễu pha của vết tăng. Bảng N5222B ở 100 MHz–13,5 GHz cho nhiễu vết pha điển hình 0,0045° rms ở IFBW 1 kHz, 0,027° ở 100 kHz và 0,067° ở 600 kHz. Các mức này nhỏ so với LSB vài độ, nên có thể dùng IFBW rộng; chỉ giảm IFBW ở các trạng thái suy giảm sâu, nơi tín hiệu nhỏ đi hàng chục dB.
Trôi nhiệt. N5222B có độ ổn định pha điển hình 0,4 °/°C ở 16–20 GHz; E5080B 0,4 °/°C ở 14–20 GHz. Tính theo bảng N5222B, trôi 1 °C đã bằng khoảng 7% LSB của bộ 6 bit. Hiệu năng sau hiệu chuẩn của E5080B chỉ công bố khi nhiệt độ lệch dưới 1 °C so với lúc hiệu chuẩn, nên hãy chèn lại trạng thái tham chiếu định kỳ trong chuỗi đo để theo dõi trôi.
Cáp và đầu nối. Uốn cáp sau hiệu chuẩn làm đổi pha truyền và cộng thẳng vào pha tương đối nếu cáp bị chạm giữa hai trạng thái; xem bài độ ổn định pha cáp thử VNA và độ lặp lại đầu nối.
Quấn pha và thời gian ổn định. Luôn trừ pha theo modulo 360° như bước 1 ở trên. Với chuỗi đồng bộ phần cứng, đặt độ trễ handshake đủ cho linh kiện chuyển trạng thái; MAAD-011061 ghi 50 ns từ lệnh điều khiển tới RF ổn định, nhưng nạp SPI và bộ đệm của module có thể chậm hơn nhiều.

Chọn máy phân tích mạng Keysight cho đo linh kiện beamforming
E5080B dùng chung giao diện và tập lệnh SCPI với PNA, nên chương trình đo trạng thái viết một lần dùng được cho cả ba máy:
- Máy phân tích mạng ENA Keysight E5080B: 9 kHz–20 GHz hoặc 100 kHz–53 GHz, 2 hoặc 4 cổng, IFBW 1 Hz–15 MHz, dải động hệ thống 140 dB ở 50 MHz–3 GHz. Có trigger Per Point và handshake, hợp cho trạm kiểm linh kiện.
- Máy phân tích mạng PNA Keysight N5222B: 900 Hz–26,5 GHz, 2 hoặc 4 cổng, IFBW 1 Hz–15 MHz; bảng nhiễu vết và độ ổn định nhiệt chi tiết giúp lập ngân sách sai số; Handler IO 36 chân cho hệ tự động.
- Máy phân tích mạng PNA-X Keysight N5245B: tới 50 GHz, 2 hoặc 4 cổng, tới 3 nguồn tích hợp, dành cho linh kiện tích cực. Phù hợp khi kênh beamforming có cả tầng khuếch đại.
Kết luận
Đo bộ dịch pha và bộ suy giảm số là bài toán dữ liệu nhiều hơn bài toán RF: quét đủ 2^N trạng thái, trừ pha theo modulo 360°, chia đúng cho 2^N, dịch tham chiếu theo sai số trung bình, và đo theo lưới hai chiều pha–suy giảm để thấy tương tác chéo.
Kết quả chỉ đáng tin khi VNA và bộ chuẩn còn trong giới hạn công bố. Techmaster Electronics cung cấp dịch vụ hiệu chuẩn máy phân tích mạng và bộ chuẩn theo ISO/IEC 17025, cùng tư vấn cấu hình hệ đo linh kiện beamforming. Liên hệ hotline 0908 173 345.