Một trục servo chạy giật ở tốc độ thấp, bộ đếm vị trí trôi vài xung sau mỗi ca, hoặc biến tần báo lỗi encoder khi động cơ tăng tốc: trong nhiều trường hợp, phần mềm điều khiển không sai mà tín hiệu từ encoder đã méo trước khi tới bộ đếm. Đo tín hiệu encoder trực tiếp trên dây là cách duy nhất để biết hai kênh A/B có còn lệch nhau 90°, xung chỉ mục Z có xuất hiện đúng một lần mỗi vòng và khoảng cách giữa các sườn có đủ rộng cho mạch đếm phía sau hay không. Máy hiện sóng MSO (mixed-signal oscilloscope) phù hợp cho việc này vì có đồng thời kênh analog để soi dạng sóng và 16 kênh số để theo dõi logic nhiều tín hiệu cùng lúc.

Encoder tương đối: kênh A/B, xung chỉ mục và độ phân giải
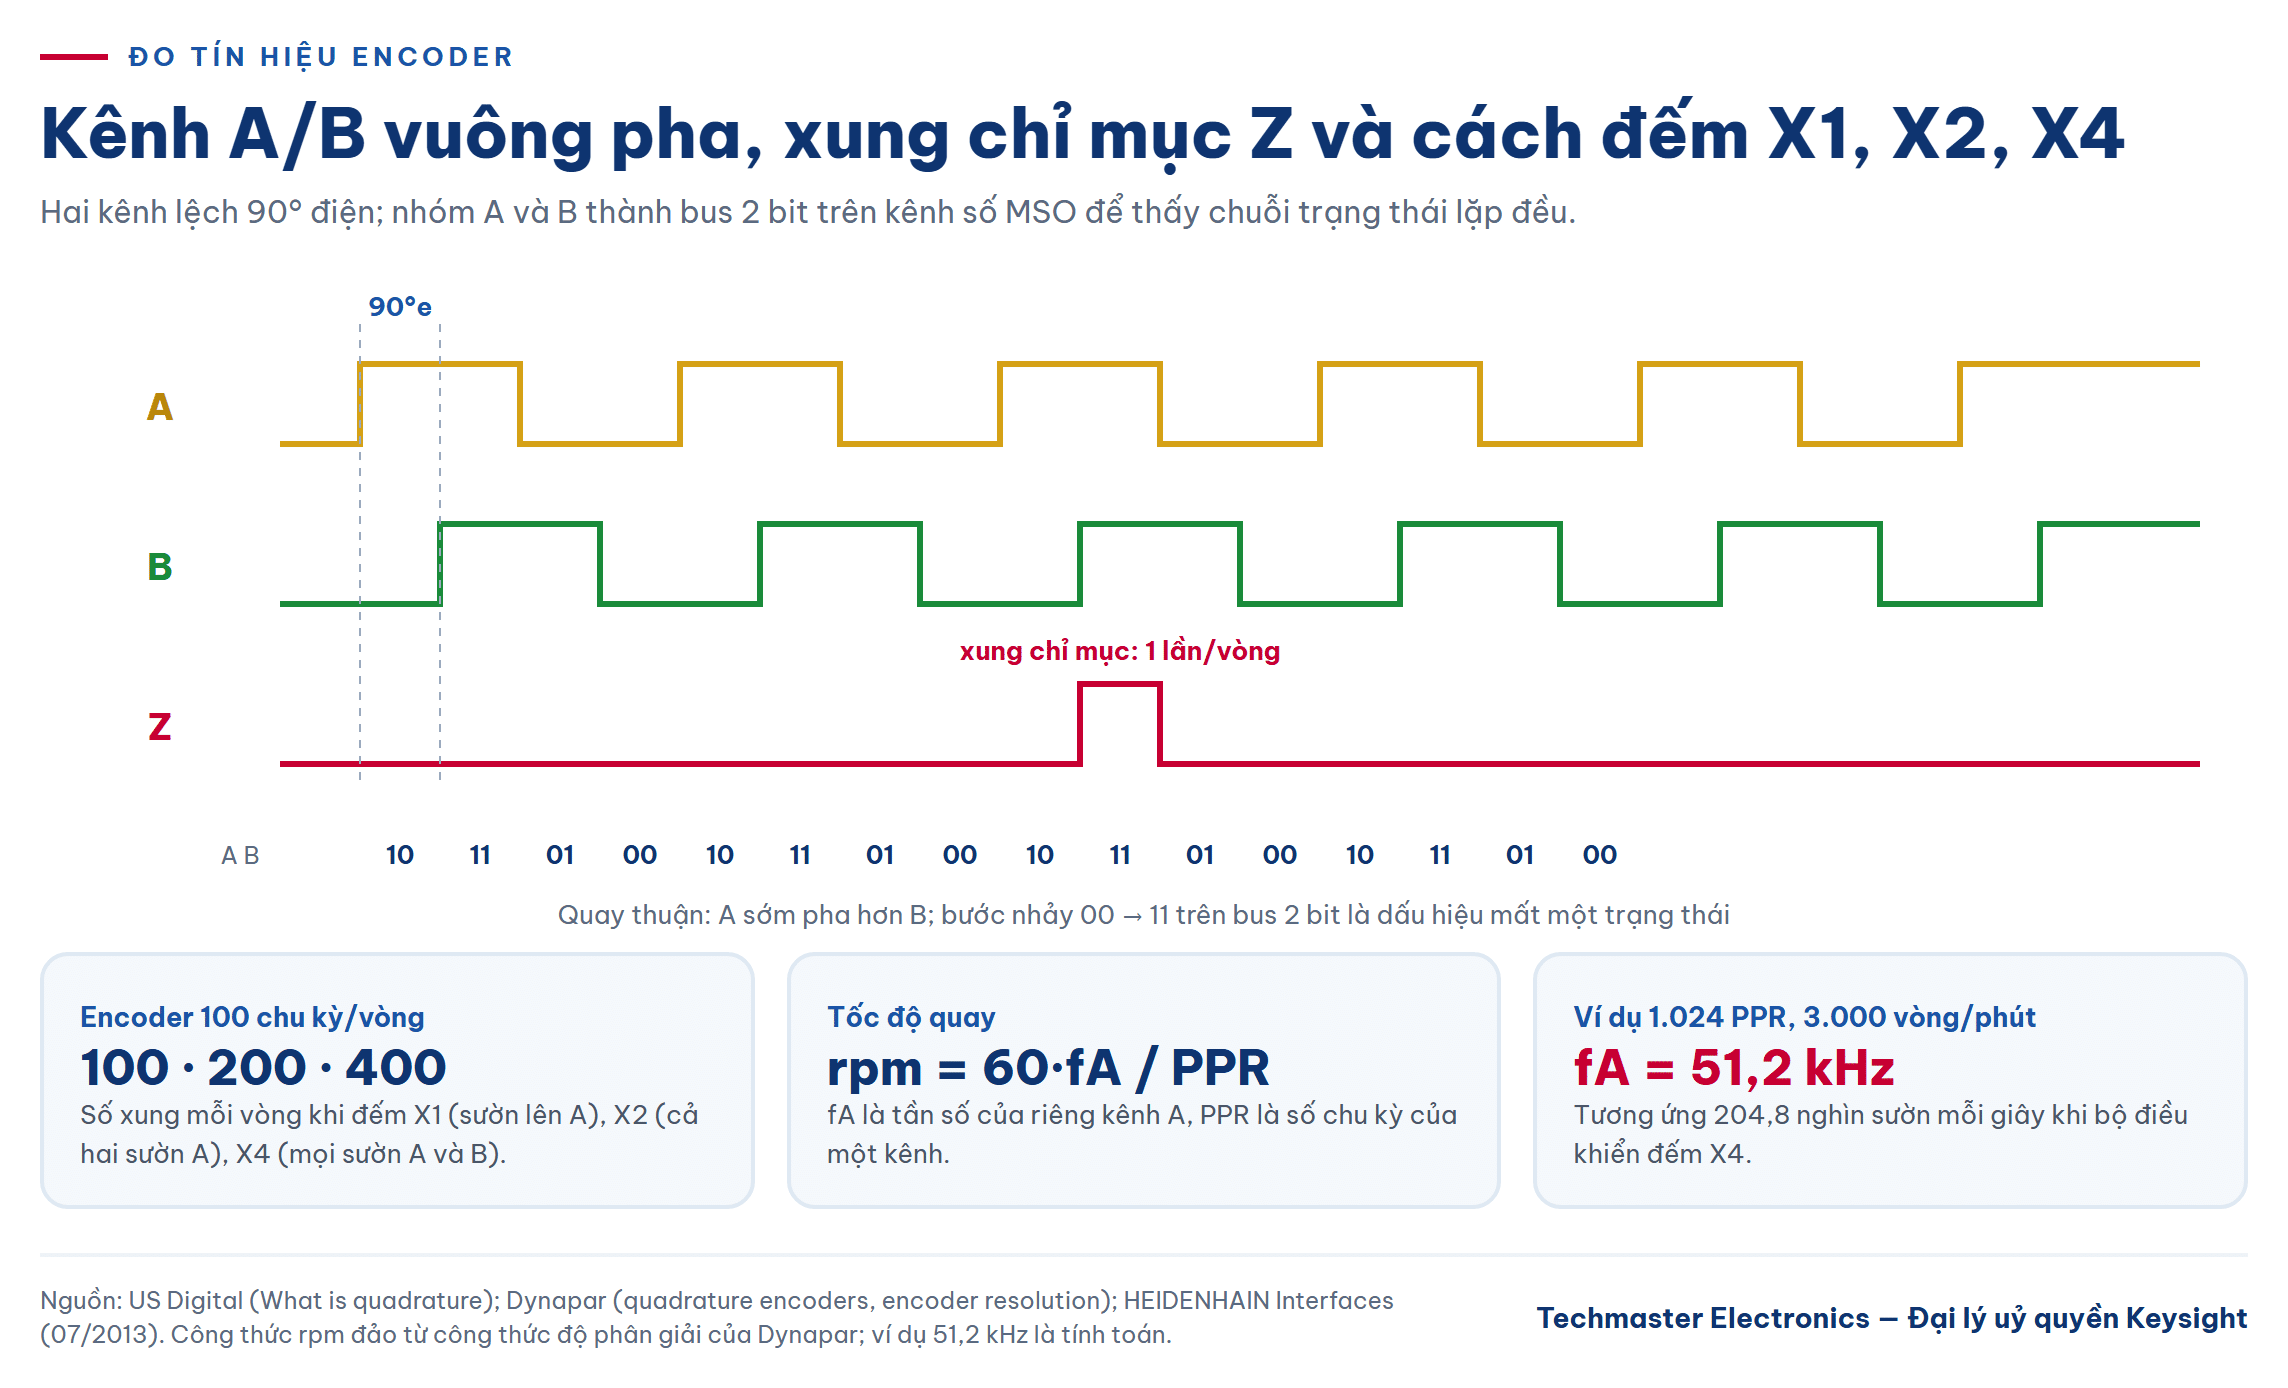
Encoder tương đối (incremental) dạng vuông pha xuất hai chuỗi xung A và B lệch nhau 90° điện. Chiều quay suy ra từ thứ tự: quay thuận thì A sớm pha hơn B, quay ngược thì B lên mức cao trước A. Kênh thứ ba, xung chỉ mục Z (index, HEIDENHAIN gọi là tín hiệu mốc Ua0), chỉ xuất hiện một lần mỗi vòng để bộ điều khiển xác định một vị trí cố định trong 360°. Với encoder TTL của HEIDENHAIN, xung mốc rộng 90° điện và được “gated” với tín hiệu A/B, tức là nằm gọn trong một trạng thái A/B xác định. Không phải encoder nào cũng xuất Z, tín hiệu đảo hay tín hiệu báo lỗi, nên luôn đối chiếu sơ đồ chân trước khi đấu dây.
Độ phân giải phụ thuộc cách đếm. Một encoder 100 chu kỳ/vòng cho 100 xung nếu chỉ đếm sườn lên của A (X1), 200 nếu đếm cả sườn lên và xuống của A (X2), và 400 nếu đếm mọi sườn của cả A lẫn B (X4). Vì vậy câu hỏi đầu tiên khi đối chiếu với bộ điều khiển là: con số “PPR” trên nhãn là số chu kỳ của một kênh hay đã nhân bốn.
Tính tần số kênh A từ tốc độ quay
Dynapar đưa ra quan hệ giữa độ phân giải tối đa, tần số làm việc và tốc độ tối đa: độ phân giải tối đa = tần số × 60 / rpm tối đa. Đảo lại ta có tốc độ quay rpm = 60 × fA / PPR, với fA là tần số của riêng kênh A. Ví dụ encoder 1.024 PPR chạy 3.000 vòng/phút cho fA = 3.000 × 1.024 / 60 = 51,2 kHz, tương ứng 204,8 nghìn sườn mỗi giây khi đếm X4. Đây là con số dùng để chọn cơ sở thời gian và kiểm tra bộ đếm phía sau có theo kịp hay không. Dynapar cũng cảnh báo vượt tần số làm việc của encoder sẽ làm tín hiệu suy giảm và gây lỗi tích luỹ.
Đo tín hiệu encoder theo kiểu ngõ ra: TTL, HTL hay 1 Vpp
Trước khi cắm đầu dò, cần biết encoder xuất loại tín hiệu nào, vì nó quyết định dùng kênh số, kênh analog hay đầu dò vi sai:
- TTL / RS-422: HEIDENHAIN mô tả là bộ lái đường dây vi sai theo EIA RS-422, thường 5 V, có tín hiệu đảo (A, /A, B, /B…) để chống nhiễu. Thời gian chuyển mạch tối đa 30 ns (điển hình 10 ns) với cáp 1 m, cáp dài tới 100 m.
- HTL: thường 10–30 V; với nguồn 24 V, mức cao từ 21 V trở lên và mức thấp không quá 2,8 V tại 20 mA; thời gian chuyển mạch tới 200 ns, cáp tới 300 m. Biến thể HTLs không có tín hiệu đảo.
- 1 Vpp (sin/cos): hai tín hiệu gần sin lệch 90° điện, biên độ 0,6–1,2 Vpp, góc pha cho phép 90° ± 10° điện, đo vi sai trên điện trở kết cuối 120 Ω. Loại này phải đo bằng kênh analog vì giá trị nằm ở biên độ và pha, không phải ở mức logic.
- Open collector: ngõ ra kéo xuống cần điện trở kéo lên; Dynapar lưu ý loại này không hợp với cáp dài hoặc môi trường nhiễu cao.
Với ngõ ra RS-422, đo đơn cực từng dây so với đất chỉ cho biết một nửa câu chuyện. Nhiễu đồng pha trên cáp dài có thể làm một dây trông méo trong khi tín hiệu vi sai vẫn sạch, và ngược lại. Khi nghi ngờ đường truyền, hãy đo vi sai A–/A bằng đầu dò vi sai trên kênh analog, còn kênh số dùng để theo dõi logic sau bộ thu.
Cấu hình kênh số MSO cho encoder
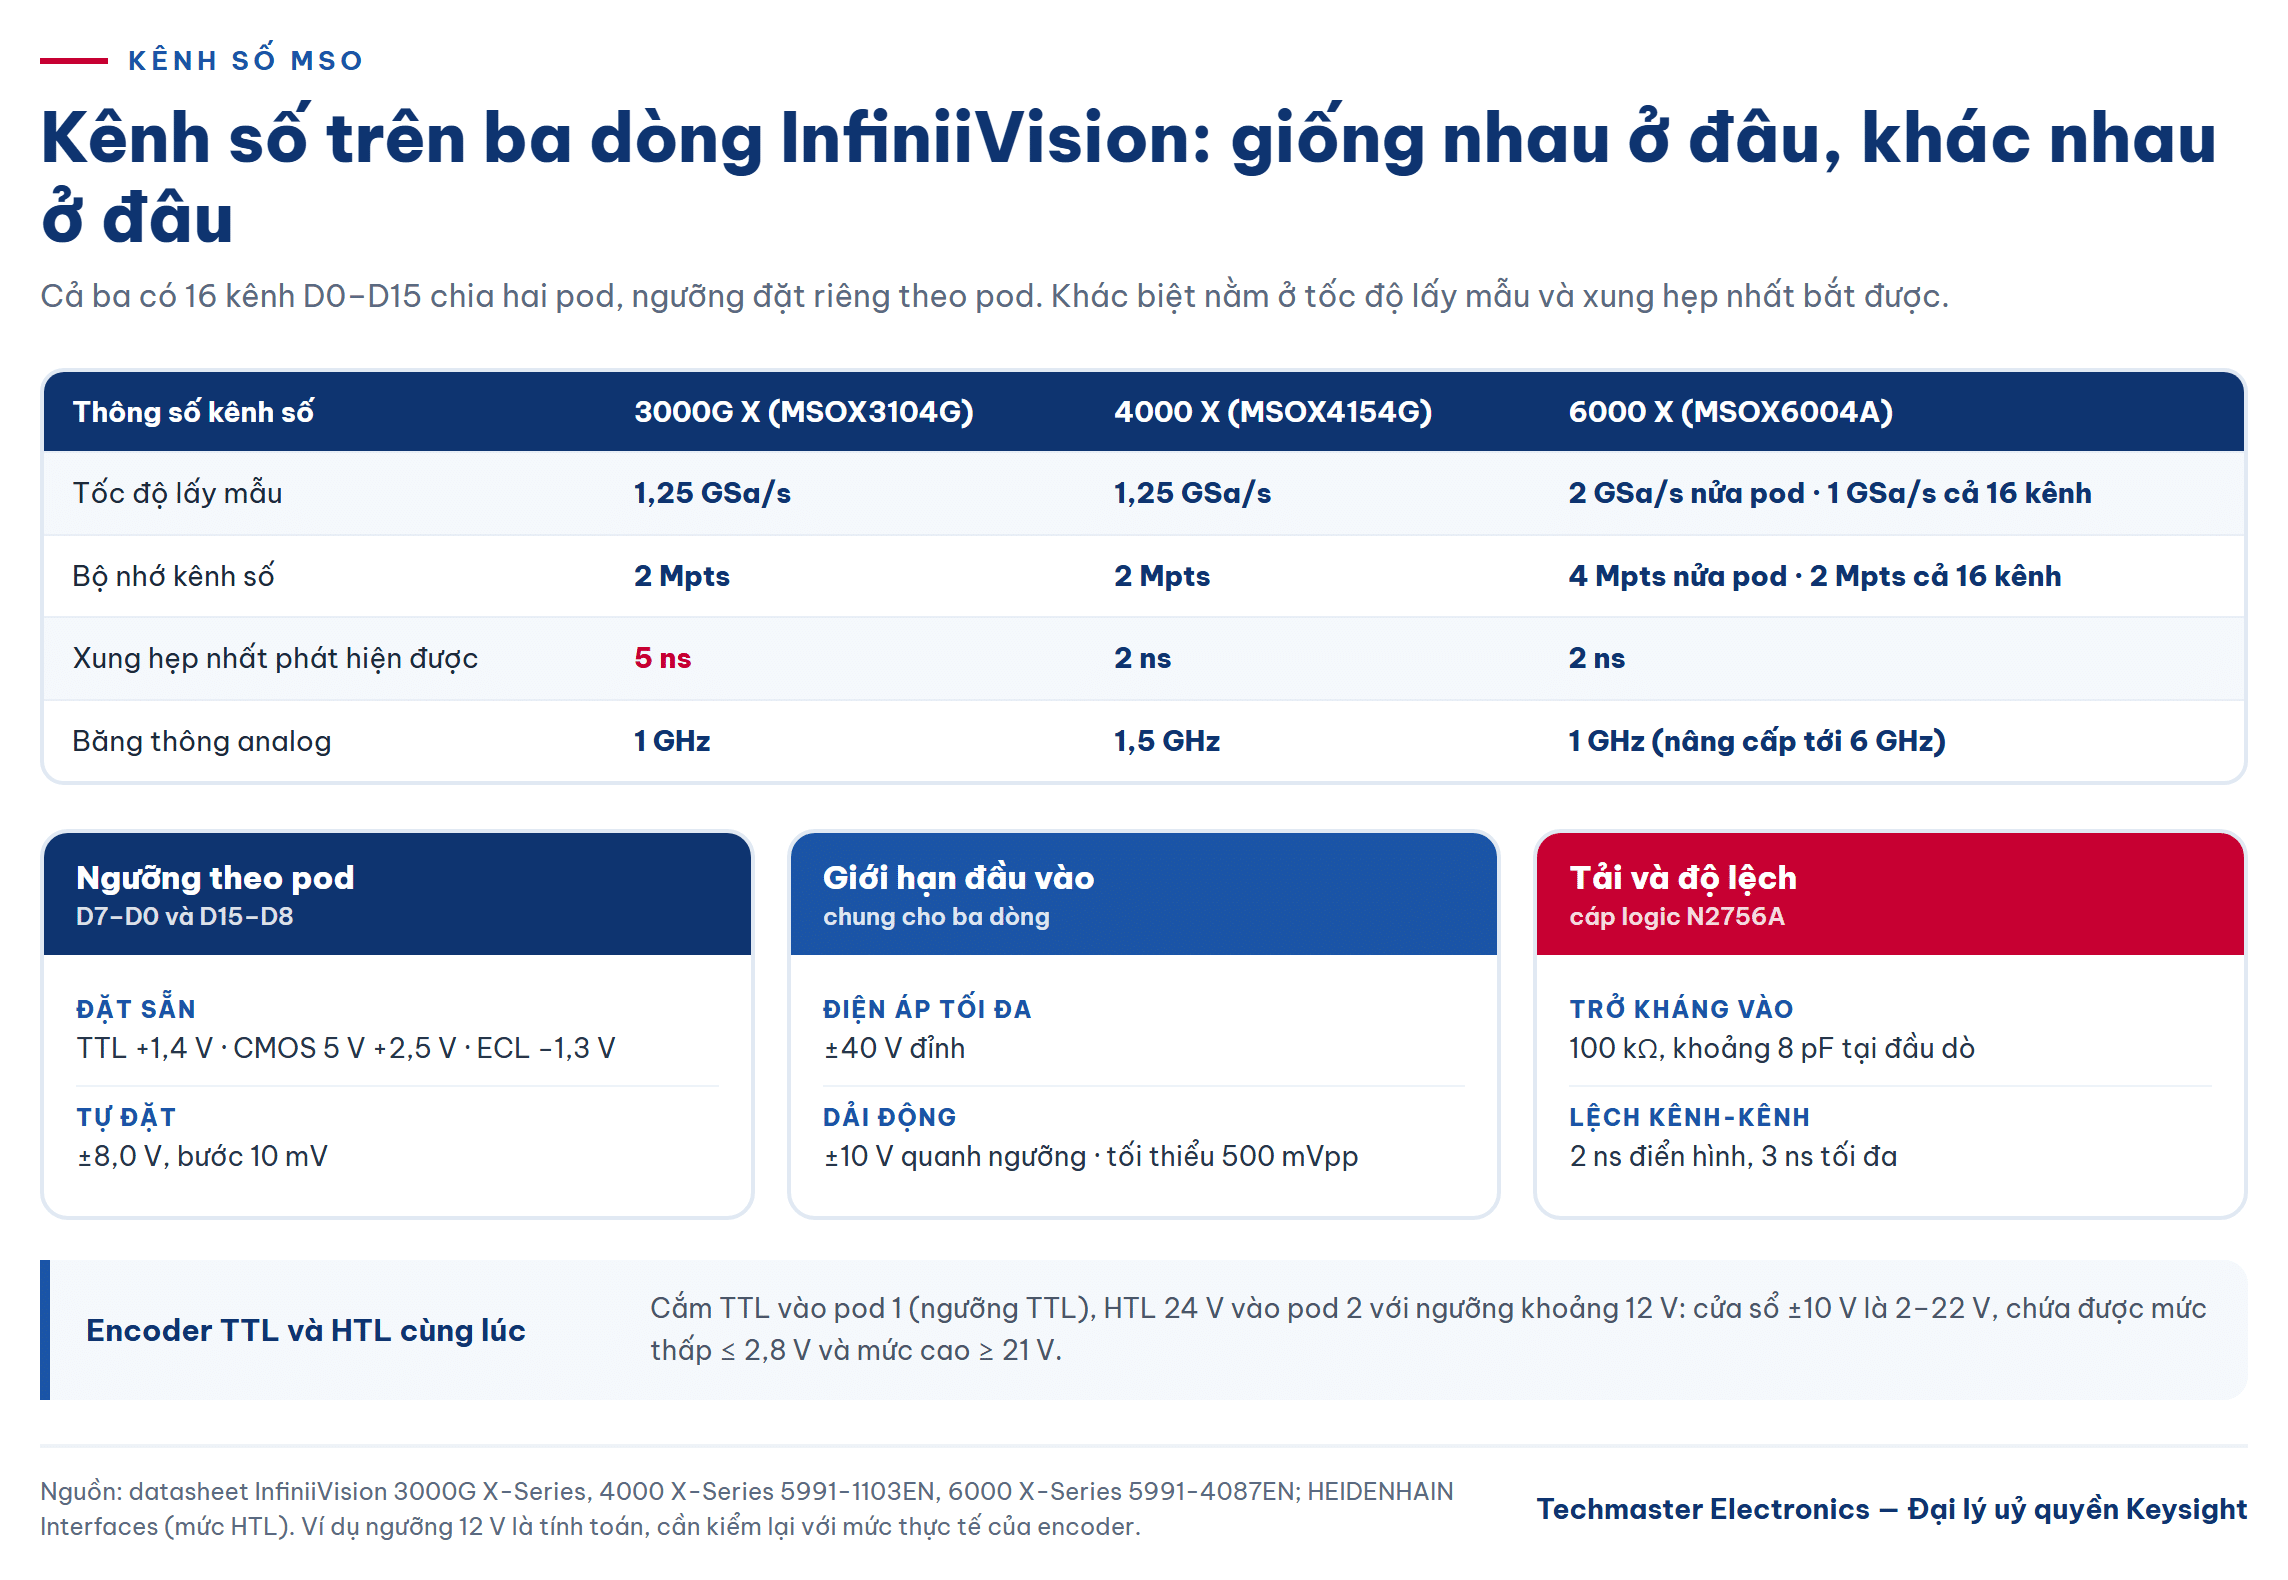
Kênh số MSO trên ba dòng InfiniiVision 3000G X, 4000 X và 6000 X có cùng kiến trúc cơ bản: 16 kênh D0–D15 chia hai pod (D7–D0 và D15–D8), ngưỡng đặt riêng cho từng pod với các mức đặt sẵn TTL (+1,4 V), CMOS 5 V (+2,5 V), ECL (−1,3 V) hoặc tự đặt trong khoảng ±8,0 V bước 10 mV. Điện áp vào tối đa ±40 V đỉnh, dải động ±10 V quanh ngưỡng, biên độ tối thiểu 500 mVpp, trở kháng vào 100 kΩ / khoảng 8 pF tại đầu dò, độ lệch giữa các kênh 2 ns điển hình, tối đa 3 ns. Cáp logic đi kèm là N2756A.
Vì ngưỡng đặt theo pod, có thể đưa encoder TTL vào pod 1 và một encoder HTL 24 V vào pod 2 trong cùng một lần đo. Với HTL cần chọn ngưỡng sao cho cả mức cao lẫn mức thấp nằm trong cửa sổ ±10 V quanh ngưỡng: ví dụ ngưỡng 12 V cho cửa sổ 2–22 V, vừa đủ chứa mức thấp ≤ 2,8 V và mức cao ≥ 21 V. Hãy kiểm tra lại với mức thực tế của encoder trước khi đo. Về đấu nối, hướng dẫn sử dụng 6000 X khuyên nối dây đất của từng pod đang dùng; trong môi trường nhiễu thì thêm dây đất cho mỗi kênh thứ ba, còn với tín hiệu có thời gian lên dưới 3 ns thì nối đất riêng cho từng kênh. Muốn hiểu thêm về sai số do ngưỡng và độ lệch thời gian giữa kênh số và kênh analog, xem bài ngưỡng logic máy hiện sóng MSO và độ lệch thời gian giữa kênh số với kênh tương tự.
Ba dòng máy khác nhau ở đâu
Khác biệt nằm ở tốc độ lấy mẫu và độ rộng xung nhỏ nhất mà kênh số còn bắt được. Theo datasheet, 3000G X lấy mẫu kênh số 1,25 GSa/s, bộ nhớ 2 Mpts, bắt được xung hẹp tới 5 ns. Dòng 4000 X cũng 1,25 GSa/s, 2 Mpts nhưng bắt được xung 2 ns. Dòng 6000 X lấy mẫu 2 GSa/s khi chỉ dùng một nửa số pod (bộ nhớ 4 Mpts) và 1 GSa/s khi dùng cả 16 kênh, bắt được xung 2 ns. Với encoder công nghiệp vài trăm kHz thì cả ba đều dư; khác biệt chỉ quan trọng khi săn gai nhiễu vài nanô giây trên đường tín hiệu.
Đo pha A/B, chu kỳ nhiệm vụ và tốc độ quay
Broadcom định nghĩa các thông số lỗi của encoder bằng độ điện, và đây cũng là các tiêu chí nên soi trên máy hiện sóng:
- Pha (Φ): khoảng cách giữa tâm mức cao của A và tâm mức cao của B, danh định 90°e.
- Trạng thái (S): khoảng cách giữa một chuyển mức của A và chuyển mức kề của B; mỗi chu kỳ có 4 trạng thái, danh định 90°e mỗi trạng thái.
- Lỗi độ rộng xung: độ lệch của độ rộng xung so với 180°e lý tưởng.
- Lỗi chu kỳ: chỉ thị độ đều giữa các chu kỳ.
Để có con số tham chiếu, encoder AEDR-9830 ở chế độ 1X có lỗi pha điển hình ±3°e, lỗi trạng thái ±6°e, lỗi độ rộng xung ±6°e, lỗi chu kỳ ±7°e; sai số tăng khi bật nội suy cao hơn. Trên máy hiện sóng, phép đo Phase giữa hai kênh cho trực tiếp góc lệch A/B, còn +Width, −Width và Duty cho lỗi độ rộng xung. Bật Measurement Trend hoặc histogram để thấy pha dao động theo thời gian thay vì chỉ nhìn một giá trị tức thời.
Tốc độ quay lấy từ phép đo Frequency trên kênh A rồi áp công thức ở trên. Bộ đếm tần số tích hợp chính xác hơn phép đo dạng sóng: 3000G X có bộ đếm 8 chữ số tới 1,0 GHz kèm totalizer, 6000 X có bộ đếm 10 chữ số tới 3,2 GHz. Các phép đếm Rising Edge Count, Positive Pulse Count cho phép đếm số sườn trong một khung thời gian để đối chiếu với giá trị bộ điều khiển báo về.
Không có bộ giải mã encoder tích hợp
Từ khoá “quadrature” và “encoder” không xuất hiện trong datasheet của cả ba dòng; danh sách giải mã chỉ gồm các bus nối tiếp như I²C, SPI, UART, CAN, LIN, SENT, USB. Cách làm thực tế là nhóm D0 (A) và D1 (B) thành một bus 2 bit, hiển thị giá trị dạng nhị phân hoặc hex. Chuỗi đúng khi quay thuận sẽ lặp lại đều 00 → 01 → 11 → 10 (hoặc chiều ngược lại tuỳ cách gán); một bước nhảy từ 00 sang 11 là dấu hiệu mất một trạng thái. Máy hỗ trợ tối đa hai bus như vậy.
Bẫy lỗi xung chỉ mục và gai nhiễu bằng trigger
Lỗi encoder thường hiếm và không lặp lại, nên giá trị của máy hiện sóng nằm ở chế độ kích (trigger) hơn là ở màn hình chạy tự do:
- Pattern trigger: kích khi tổ hợp mức của A, B, Z thỏa điều kiện, ví dụ Z = 1 trong khi A = 0, B = 0. Nếu xung chỉ mục được gate đúng thì điều kiện này không bao giờ xảy ra; mỗi lần máy kích là một lần lỗi.
- Nth edge burst: kích ở sườn thứ N (1 tới 65.535) sau một khoảng nghỉ 10 ns tới 10 s. Đặt N bằng số chu kỳ mỗi vòng để kiểm tra Z có rơi đúng vị trí sau mỗi vòng quay.
- Edge then edge: chờ sườn của Z, sau một thời gian trễ thì kích ở sườn thứ N của A, hữu ích khi muốn nhìn một vùng góc cụ thể sau điểm mốc.
- Pulse width: kích khi xung hẹp hơn một ngưỡng; tối thiểu 2 ns trên các model 500 MHz và 1 GHz. Đây là cách bắt gai nhiễu do chuyển mạch biến tần ghép vào cáp encoder.
- Zone trigger: vẽ vùng “phải cắt” hoặc “không được cắt” trên dạng sóng, nhưng chỉ áp dụng cho một kênh analog mỗi lần, không dùng được với D0–D15.
Kết hợp với bộ nhớ phân đoạn (tối đa 1.000 đoạn, mỗi đoạn có nhãn thời gian), máy chỉ lưu những khoảnh khắc kích, nhờ vậy có thể để chạy qua nhiều vòng quay và xem lại từng lỗi sau đó.
Cáp dài làm hẹp khoảng cách sườn
HEIDENHAIN đặc tả khoảng cách sườn tối thiểu a giữa A và B với cáp 1 m. Mỗi mét cáp làm khoảng cách này giảm thêm 0,2 ns, và để không đếm sai, mạch phía sau phải xử lý được 90 % khoảng cách sườn thực tế. Ví dụ của hãng: thước LIDA 400 có a = 0,22 µs, qua 25 m cáp còn 0,215 µs, nên mạch sau phải chịu được 0,193 µs. Đo khoảng cách sườn ngay tại đầu bộ điều khiển, không phải tại encoder, mới phản ánh đúng điều kiện làm việc. HEIDENHAIN cũng nhấn mạnh không được vượt tốc độ trục cho phép vì sẽ gây lỗi đếm không phục hồi được.

Chọn máy hiện sóng MSO Keysight cho encoder
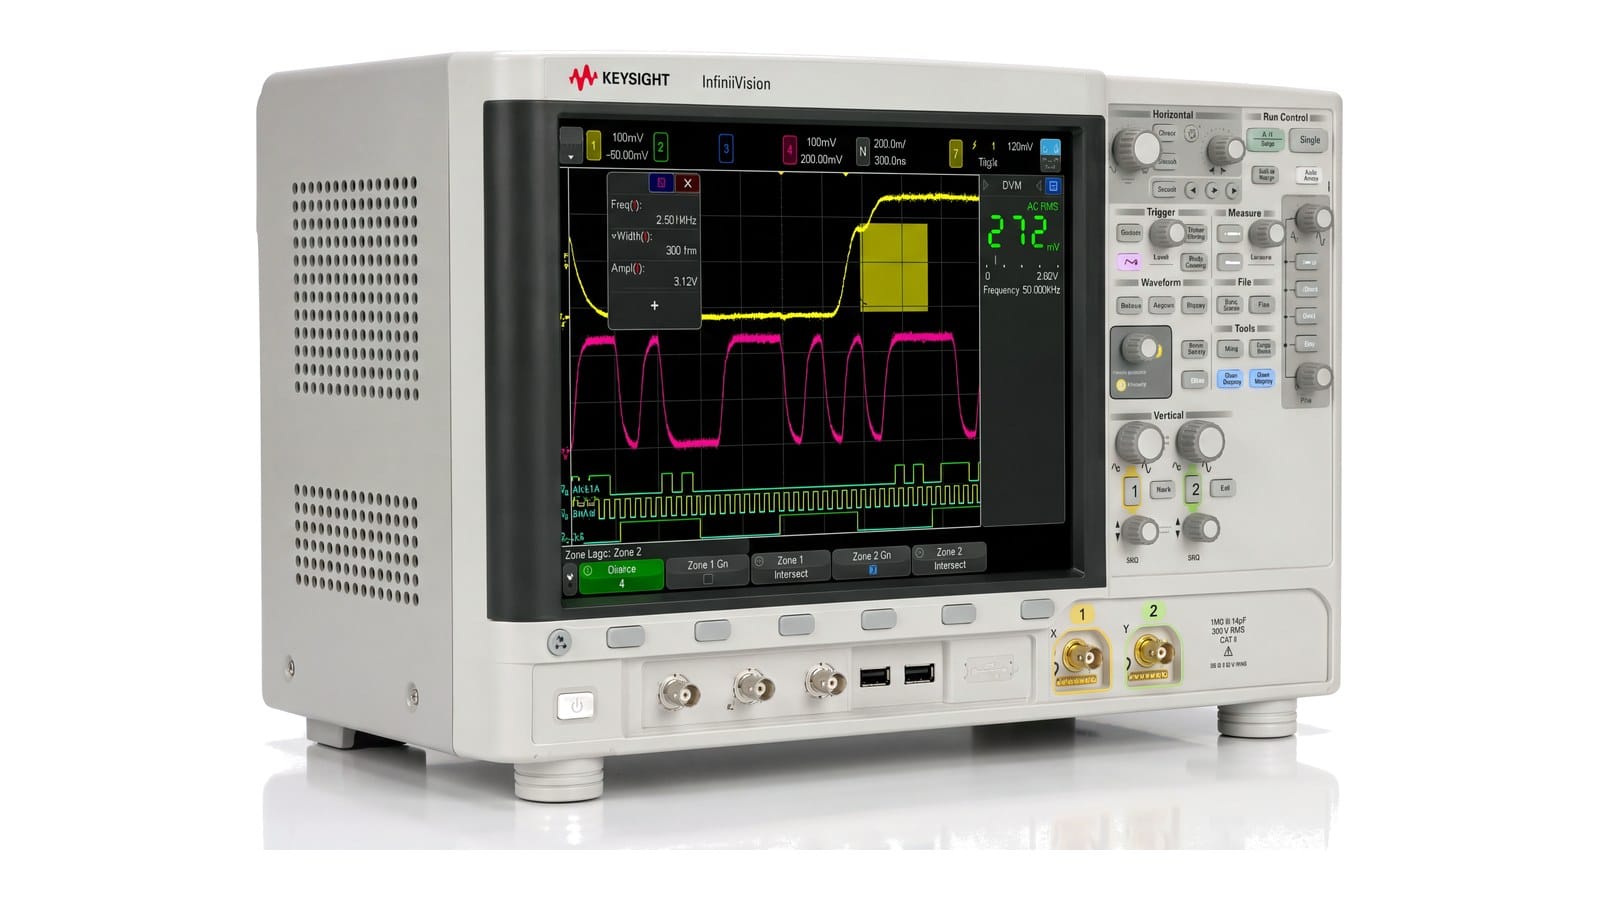
- Máy hiện sóng Keysight MSOX3104G: 1 GHz, 4 kênh analog + 16 kênh số, 5 GSa/s, tốc độ cập nhật trên 1.000.000 dạng sóng/giây, màn hình cảm ứng 8,5 inch, bộ đếm 8 chữ số. Phù hợp xưởng bảo trì servo và phòng R&D điều khiển chuyển động.
- Máy hiện sóng Keysight MSOX4154G: 1,5 GHz, 5 GSa/s, 4 Mpts, màn hình 12,1 inch; kênh số bắt xung 2 ns theo datasheet 4000 X-Series. Màn hình lớn tiện khi hiển thị đồng thời A, B, Z, bus 2 bit và dạng sóng analog.
- Máy hiện sóng Keysight MSOX6004A: 1 GHz (nâng cấp được lên 2,5/4/6 GHz), 20 GSa/s, kênh số 2 GSa/s khi dùng nửa số pod, bộ đếm 10 chữ số tới 3,2 GHz. Chọn khi cùng một máy còn phải đo điện tử công suất biến tần hoặc tín hiệu tốc độ cao.
Với ngõ ra RS-422 cáp dài, nên bổ sung đầu dò vi sai: N2818A (200 MHz, 10:1) là lựa chọn được liệt kê cho 6000 X; với tín hiệu điện áp cao trong tủ biến tần có N2791A (25 MHz, ±700 V) và N2790A (100 MHz, ±1.400 V).
Kết luận
Đo tín hiệu encoder hiệu quả bắt đầu từ việc xác định kiểu ngõ ra, đặt ngưỡng kênh số MSO theo từng pod, rồi đo pha A/B, độ rộng xung và tần số trên kênh analog. Lỗi thật sự thường nằm ở xung chỉ mục lệch vị trí, gai nhiễu ghép từ biến tần hoặc khoảng cách sườn bị cáp dài bào mòn, và cả ba đều bắt được bằng pattern trigger, Nth edge burst và pulse width trigger trên encoder tương đối.
Phép đo pha, tần số và độ rộng xung chỉ đáng tin khi máy hiện sóng và đầu dò còn trong giới hạn chính xác công bố. Techmaster Electronics cung cấp dịch vụ hiệu chuẩn máy hiện sóng và đầu dò theo ISO/IEC 17025, đồng thời tư vấn cấu hình MSO cho dây chuyền servo. Liên hệ hotline 0908 173 345.